辅助机器人最有价值的地方,是让行动障碍者能自己完成拿杯子、开门或整理物品这类日常任务。匹兹堡大学HERL与ATDev正在推进RAMMP项目,并获得ARPA-H最高4150万美元支持。
系统怎样看见并行动
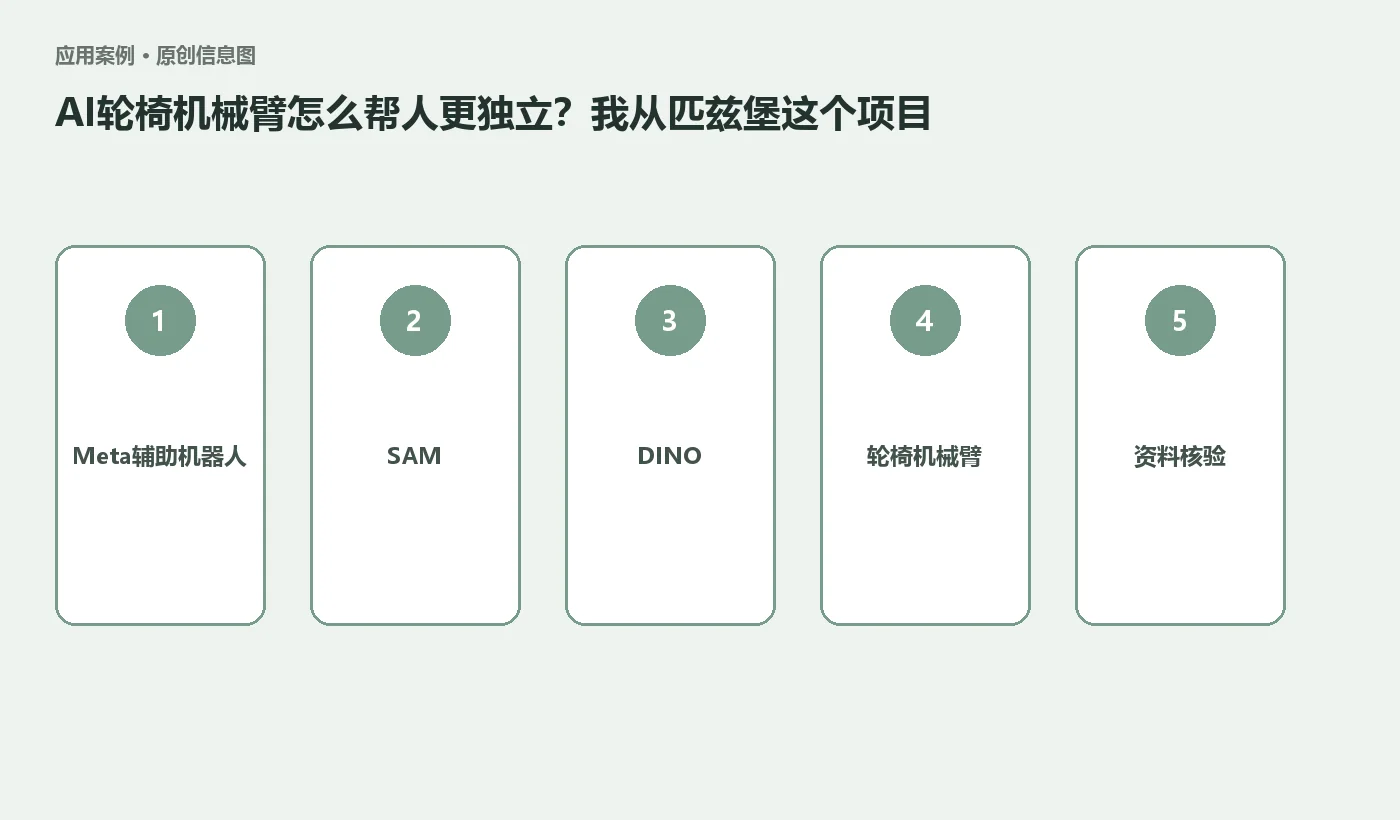
根据Meta官方案例,项目把机器人机械臂与视觉模型结合。DINO帮助理解场景与物体,SAM负责分割边界,控制系统再规划抓取和移动。
| 层次 | 任务 | 风险点 |
|---|---|---|
| 感知 | 找到杯子、门把手等物体 | 遮挡、光线、相似物体 |
| 分割 | 划出准确边界 | 漏分与错分 |
| 规划 | 选择抓取位置和路径 | 碰撞与空间限制 |
| 执行 | 机械臂完成动作 | 力度、速度与急停 |
用户中心设计为什么关键
项目服务对象最清楚什么叫“真正有用”。同一个动作,在实验室成功一次远远不够,还要适应不同轮椅、家庭空间、身体能力和个人偏好。用户应参与任务选择、控制方式、失败恢复和隐私决定。
我会关注三个指标:日常任务是否稳定完成、用户需要多少辅助、失败时能否安全停下。展示视频的成功率不能替代长期真实环境测试。
安全边界
机械臂靠近人体,必须限制速度、力度和可达范围,提供实体急停,并在感知不确定时停下询问。摄像头数据也可能拍到家庭环境,需要清楚的本地处理、存储和访问规则。
这个案例的限制
项目仍在研发阶段,最高资助额不等于已经全部花费或产品已经上市。官方文章没有提供完整临床结果、长期可靠性和最终售价。
常见问题
RAMMP已经可以买到吗?
公开材料介绍的是研发计划,没有宣布面向消费者正式销售。
AI会完全自主操作吗?
系统目标是提高独立性,但具体自主程度要看任务、用户控制和安全设置。
SAM和DINO各做什么?
DINO提供场景与物体理解,SAM帮助精确划分物体边界,两者共同支持感知。